 mozgi
Google DeepMind представила модель Gemini Robotics 2.5
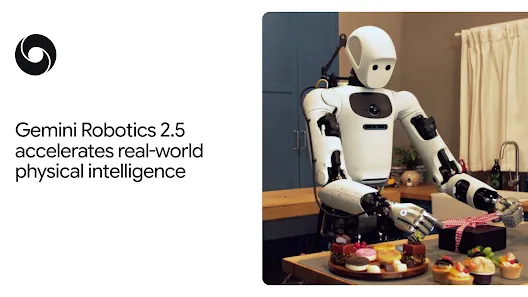
Google DeepMind анонсировала выход Gemini Robotics 2.5 — специализированной мультимодальной модели, предназначенной для управления робототехническими системами в реальных условиях. Новинка объединяет возможности обработки визуальных данных, понимания естественного языка и планирования физических действий.
Разработчики сфокусировались на повышении ловкости и надежности манипуляторов при выполнении сложных задач. Модель демонстрирует улучшенные показатели в задачах, требующих точного взаимодействия с объектами разной формы и текстуры. В основе системы лежит архитектура, оптимизированная для обработки сенсорной информации в режиме реального времени, что минимизирует задержки между восприятием среды и выполнением команды.
В ходе тестирования Gemini Robotics 2.5 показала более высокую стабильность выполнения операций по сравнению с предыдущими итерациями. Система лучше справляется с динамическими изменениями в рабочей зоне, что критически важно для автономных устройств, работающих вне контролируемых лабораторных условий. Интеграция модели позволяет роботам быстрее адаптироваться к новым сценариям без необходимости переобучения под каждую конкретную задачу.
Для инженеров и разработчиков робототехники внедрение данной модели означает упрощение процесса обучения агентов сложным моторным навыкам. Использование единой архитектуры для зрения и управления сокращает количество промежуточных программных слоев, повышая общую безопасность эксплуатации оборудования в присутствии людей.
Похожие новости
 Google обновила модель Gemini Omni 1.2 Flash
10 ноября 2026 г.
 Anthropic выпустила новые модели Claude Fable 5.2 и Mythos 5.2
9 ноября 2026 г.
 ByteDance представила модель Seedream 5.5 для многопроходного редактирования
9 ноября 2026 г.
 Meta выпустила легкую модель Muse Ember для ИИ-агентов
9 ноября 2026 г.