 mozgi
Google DeepMind ha presentato il modello Gemini Robotics 2.5
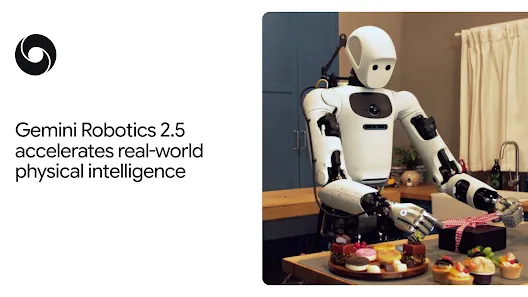
Google DeepMind ha annunciato il rilascio di Gemini Robotics 2.5, un modello multimodale specializzato progettato per il controllo di sistemi robotici in condizioni reali. La novità unisce le capacità di elaborazione dei dati visivi, la comprensione del linguaggio naturale e la pianificazione di azioni fisiche.
Gli sviluppatori si sono concentrati sul miglioramento dell'agilità e dell'affidabilità dei manipolatori durante l'esecuzione di compiti complessi. Il modello mostra prestazioni migliori in attività che richiedono un'interazione precisa con oggetti di diverse forme e consistenze. Alla base del sistema vi è un'architettura ottimizzata per l'elaborazione delle informazioni sensoriali in tempo reale, che riduce al minimo la latenza tra la percezione dell'ambiente e l'esecuzione del comando.
Durante i test, Gemini Robotics 2.5 ha mostrato una maggiore stabilità nell'esecuzione delle operazioni rispetto alle iterazioni precedenti. Il sistema gestisce meglio i cambiamenti dinamici nell'area di lavoro, un aspetto fondamentale per i dispositivi autonomi che operano al di fuori di ambienti di laboratorio controllati. L'integrazione del modello consente ai robot di adattarsi più rapidamente a nuovi scenari senza la necessità di riaddestramento per ogni singolo compito.
Per gli ingegneri e gli sviluppatori di robotica, l'introduzione di questo modello significa semplificare il processo di apprendimento di abilità motorie complesse da parte degli agenti. L'utilizzo di un'architettura unificata per la visione e il controllo riduce il numero di livelli software intermedi, aumentando la sicurezza operativa complessiva delle apparecchiature in presenza di persone.
Notizie correlate
 Google ha aggiornato il modello Gemini Omni 1.2 Flash
10 novembre 2026
 Anthropic ha rilasciato i nuovi modelli Claude Fable 5.2 e Mythos 5.2
9 novembre 2026
 ByteDance ha presentato il modello Seedream 5.5 per l'editing multi-pass
9 novembre 2026
 Meta ha rilasciato il modello leggero Muse Ember per agenti IA
9 novembre 2026