 mozgi
Runway ha rilasciato il modello open source Praxis-1 per il controllo dei robot
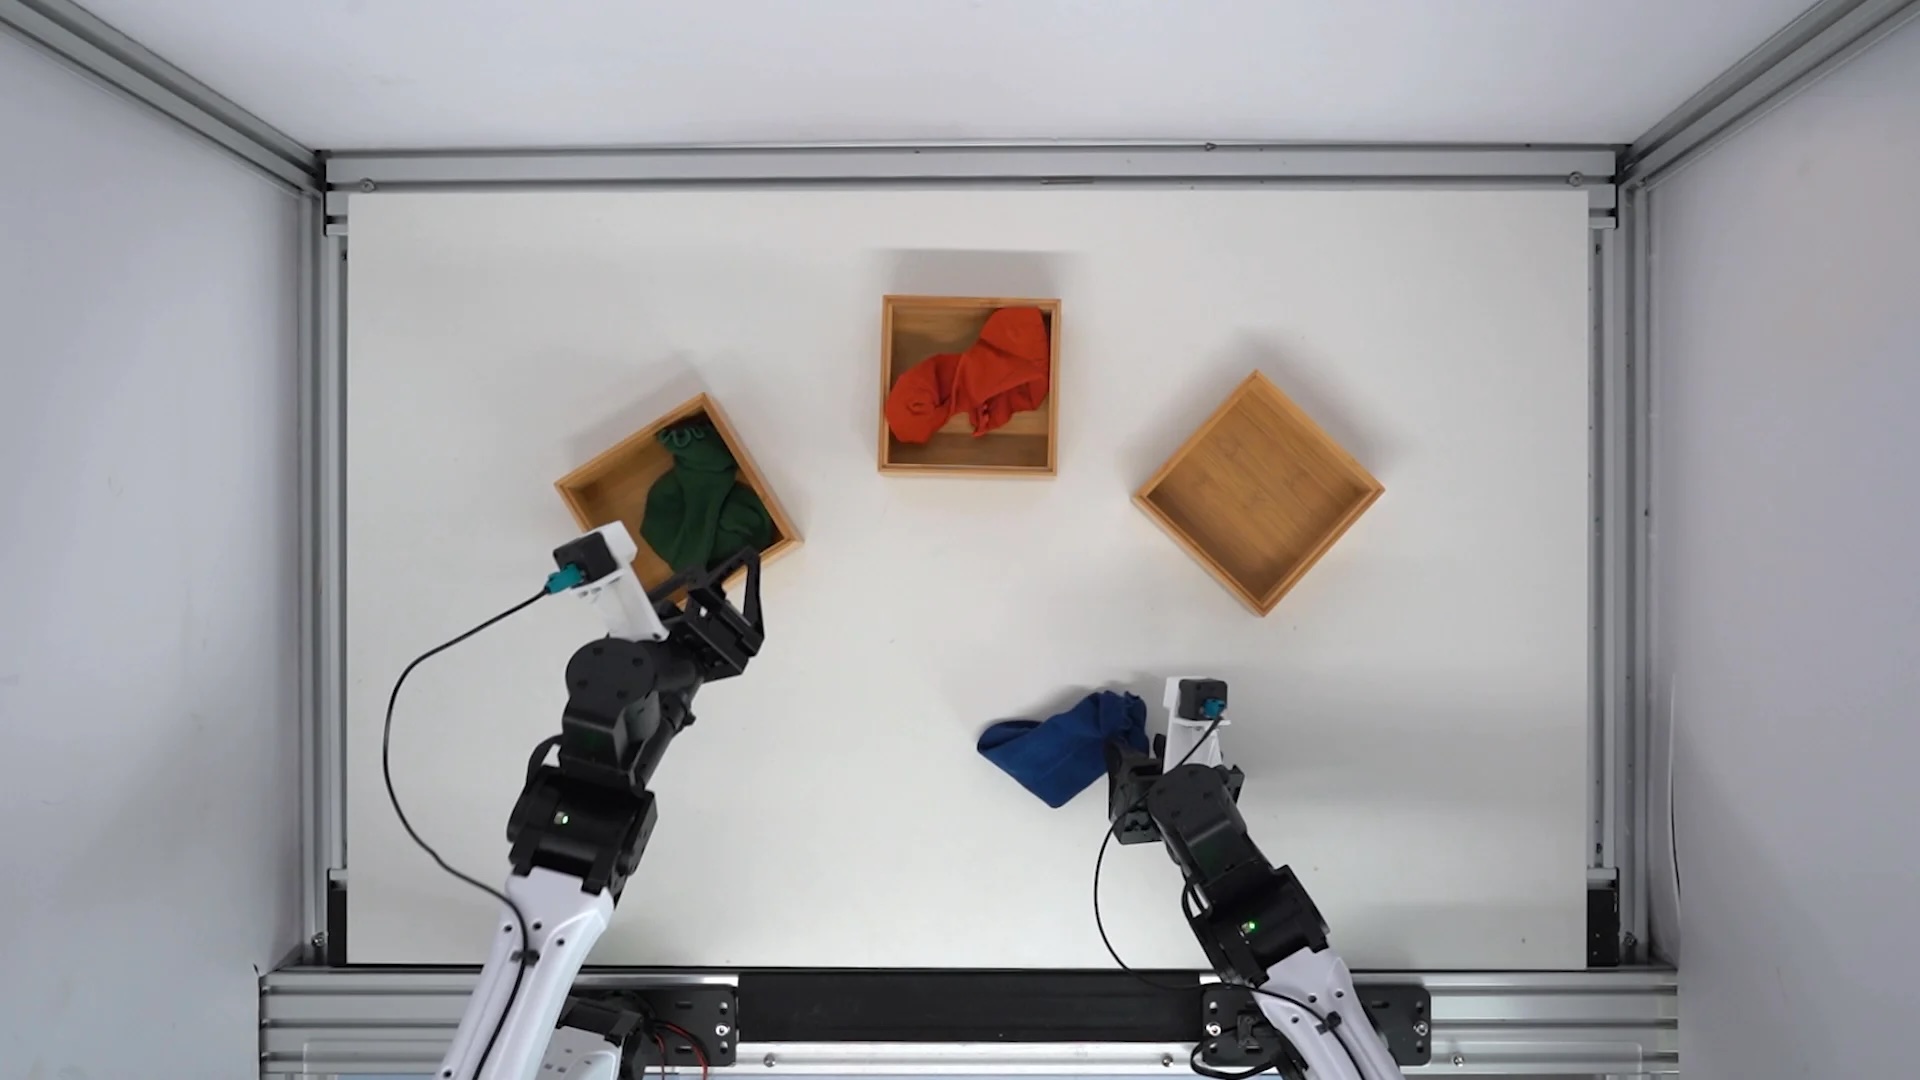
L'azienda Runway ha presentato Praxis-1, un modello specializzato progettato per il controllo di sistemi robotici. Gli sviluppatori hanno pubblicato i pesi e il codice sorgente del progetto sotto licenza Apache 2.0, rendendo la tecnologia accessibile a un'ampia gamma di ricercatori e ingegneri.
Alla base di Praxis-1 vi è l'utilizzo delle conoscenze acquisite durante l'addestramento su dati video, per poi tradurre tali competenze in azioni fisiche dei robot. Il modello ha già dimostrato risultati eccellenti, conquistando la posizione di leader nella categoria World Action Model nel benchmark RoboLab-120, sviluppato dagli specialisti di Nvidia.
Nonostante i successi nell'interpretazione delle informazioni visive per le manipolazioni, l'attuale versione del modello presenta limitazioni funzionali. In particolare, Praxis-1 non è ancora in grado di pianificare autonomamente sequenze complesse di azioni che richiedono un ragionamento logico a più fasi. Gli sviluppatori presentano l'attuale rilascio come un'importante tappa nell'integrazione dell'IA video nel campo della robotica.
Per i professionisti, ciò significa la disponibilità di uno strumento aperto che consente di utilizzare i dati visivi accumulati per addestrare gli agenti a interagire con il mondo fisico. L'accessibilità del codice permette di integrare il modello nelle proprie piattaforme robotiche per condurre esperimenti sull'automazione dei movimenti senza la necessità di creare soluzioni proprietarie da zero.
Notizie correlate
 Google ha presentato il modello di punta Gemini 4 Hydrogen
12 novembre 2026
 ElevenLabs ha rilasciato i modelli di riconoscimento vocale Scribe v3 e Scribe v3 Live
12 novembre 2026
 Google ha presentato il modello specializzato Gemini Decision 1
11 novembre 2026
 DeepL ha presentato il modello Aure per trasmettere le emozioni nella traduzione vocale
11 novembre 2026