 mozgi
Runway, robot kontrolü için açık kaynaklı Praxis-1 modelini yayınladı
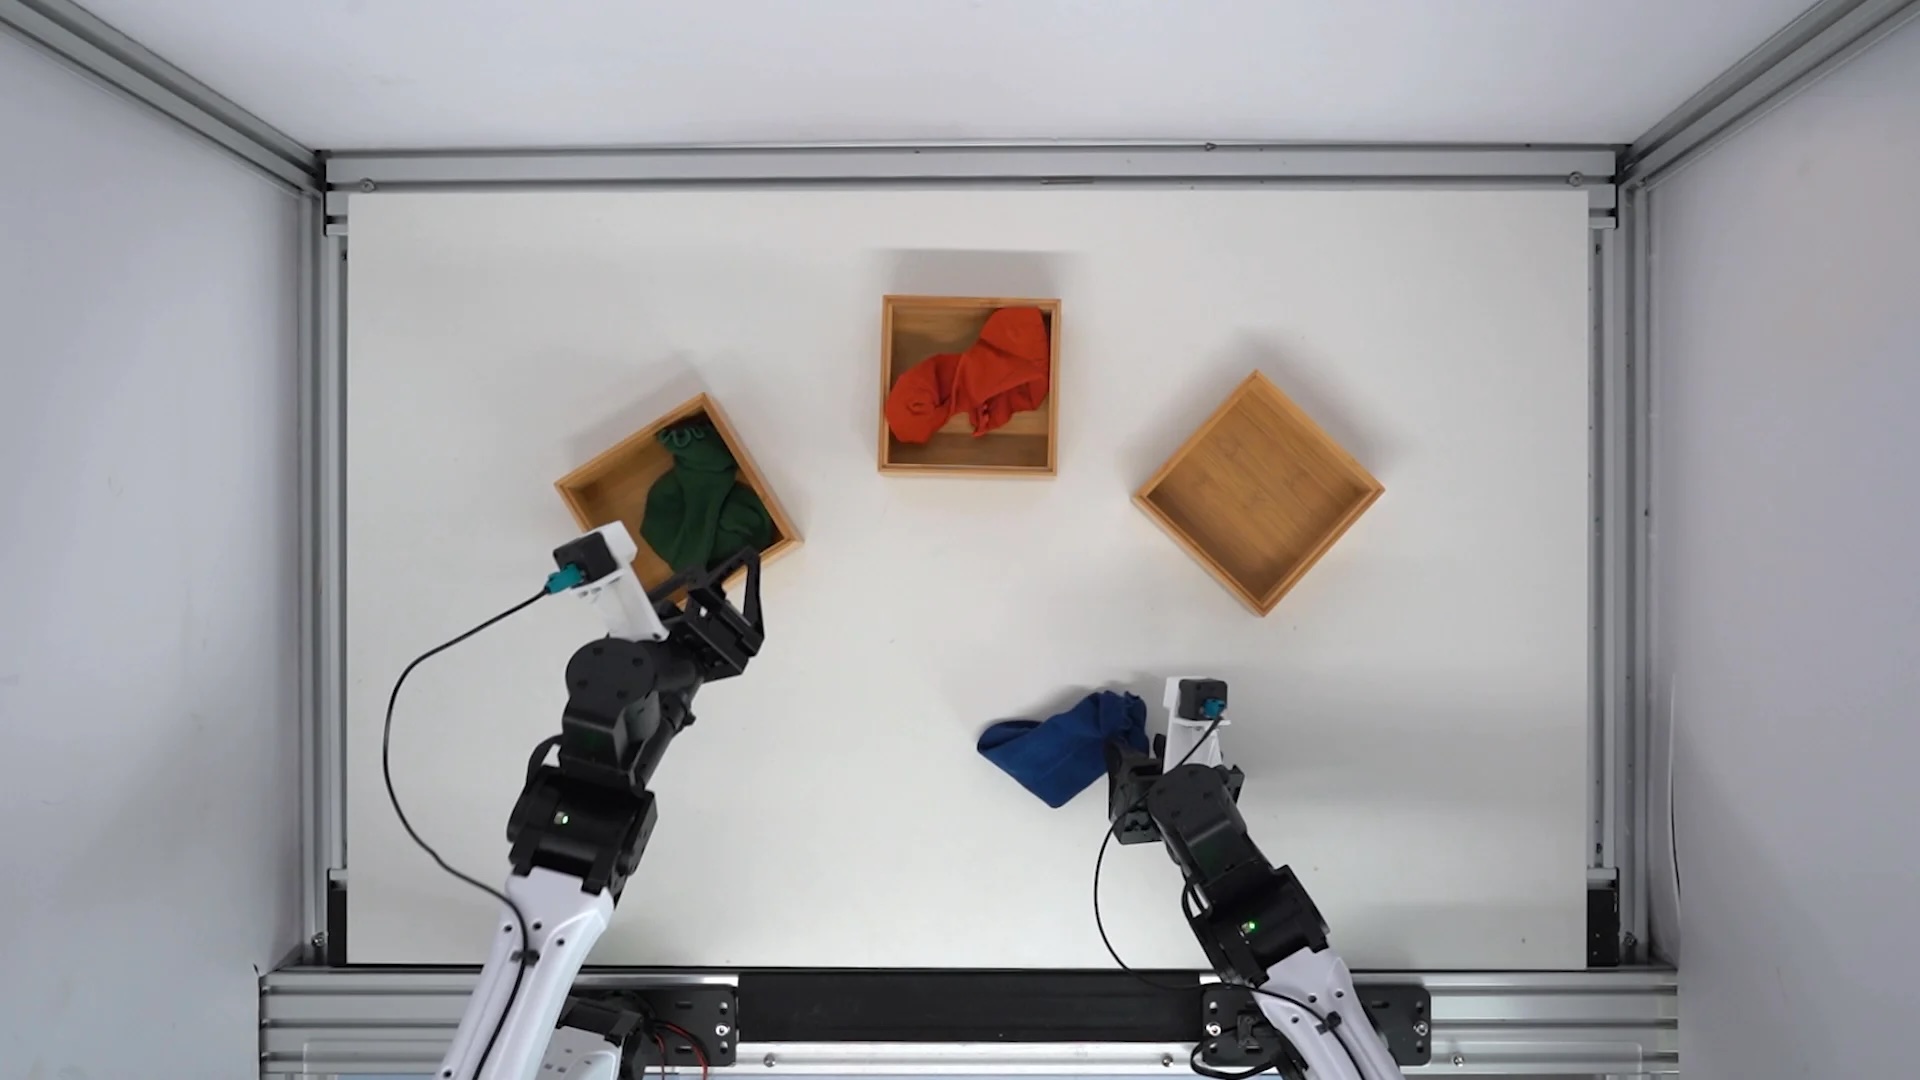
Şirket Runway, robotik sistemleri kontrol etmek için tasarlanmış özel bir model olan Praxis-1'i tanıttı. Geliştiriciler, projenin ağırlıklarını ve kaynak kodunu Apache 2.0 lisansı altında yayınlayarak teknolojiyi geniş bir araştırmacı ve mühendis kitlesi için erişilebilir hale getirdi.
Praxis-1'in temelinde, video verileri üzerinde eğitimden elde edilen bilgilerin robotların fiziksel eylemlerine dönüştürülmesi yer alıyor. Model, Nvidia uzmanları tarafından geliştirilen RoboLab-120 kıyaslamasında World Action Model kategorisinde lider konuma yerleşerek yüksek performans sergiledi.
Görsel bilgilerin manipülasyonu konusundaki başarısına rağmen, modelin mevcut sürümü işlevsel sınırlamalara sahip. Özellikle Praxis-1, çok aşamalı mantıksal çıkarım gerektiren karmaşık eylem dizilerini henüz bağımsız olarak planlayamıyor. Geliştiriciler, mevcut sürümü video tabanlı yapay zekanın robotik alanına entegrasyonunda önemli bir aşama olarak konumlandırıyor.
Uygulayıcılar için bu, birikmiş görsel verilerin ajanların fiziksel dünyayla etkileşimini eğitmek için kullanılmasına olanak tanıyan açık bir aracın ortaya çıkması anlamına geliyor. Kodun erişilebilirliği, sıfırdan özel çözümler oluşturmaya gerek kalmadan hareket otomasyonu deneyleri yapmak için modelin kendi robotik platformlarına entegre edilmesine imkan tanıyor.
İlgili haberler
 Google, amiral gemisi modeli Gemini 4 Hydrogen'ı tanıttı
12 Kasım 2026
 ElevenLabs, Scribe v3 ve Scribe v3 Live konuşma tanıma modellerini yayınladı
12 Kasım 2026
 Google, özelleştirilmiş Gemini Decision 1 modelini tanıttı
11 Kasım 2026
 DeepL, sesli çeviride duyguları aktarmak için Aure modelini tanıttı
11 Kasım 2026