 mozgi
I ricercatori hanno presentato un modello compatto per la guida autonoma in CARLA
I ricercatori hanno pubblicato i risultati del lavoro sulla modella multimediale per il controllo dei veicoli autonomi nel simulatore CARLA. Il sistema utilizza il clonaggio comportamentale per l'apprendimento con dimostrazioni esperte, garantendo un ciclo di controllo chiuso del veicolo.
L'architettura del modello include solo 1,36 milioni di parametri. Per prendere decisioni, il sistema analizza una storia di cinque frame, combinando i dati delle telecamere RGB, LiDAR, telemetria del veicolo e punti di riferimento della mappa. Il modello prevede i parametri dell'acceleratore, del freno e dell'angolo di sterzo con una frequenza di 20 Hz.
Il set di dati di training era composto da 236 882 finestre, equivalenti a 3,3 ore di guida reale, raccolti da 448 diversi giri. Durante i test, il modello ha dimostrato la capacità di muoversi autonomamente senza collisioni per diverse ore, compresa la navigazione su percorsi non utilizzati durante l'addestramento.
Gli sviluppatori hanno reso disponibile il codice, i checkpoint addestrati e la versione ONNX del modello. È stato pubblicato anche un audit delle prove per tutte le metriche dichiarate, che consente di verificare l'accuratezza del funzionamento dell'algoritmo in diverse condizioni stradali, compreso il trasferimento su mappe con geometrie stradali diverse.
Questo lavoro dimostra l'efficacia dei modelli compatti nelle applicazioni di controllo in tempo reale. L'utilizzo del simulatore CARLA consente di eseguire test sistematici di manovre, che è fondamentale per lo sviluppo dei sistemi di guida autonoma e la riduzione dei costi computazionali per i sistemi di bordo.
Notizie correlate
 Anthropic ha tirato le somme dei sette mesi di attività del progetto Glasswing
10 novembre 2026
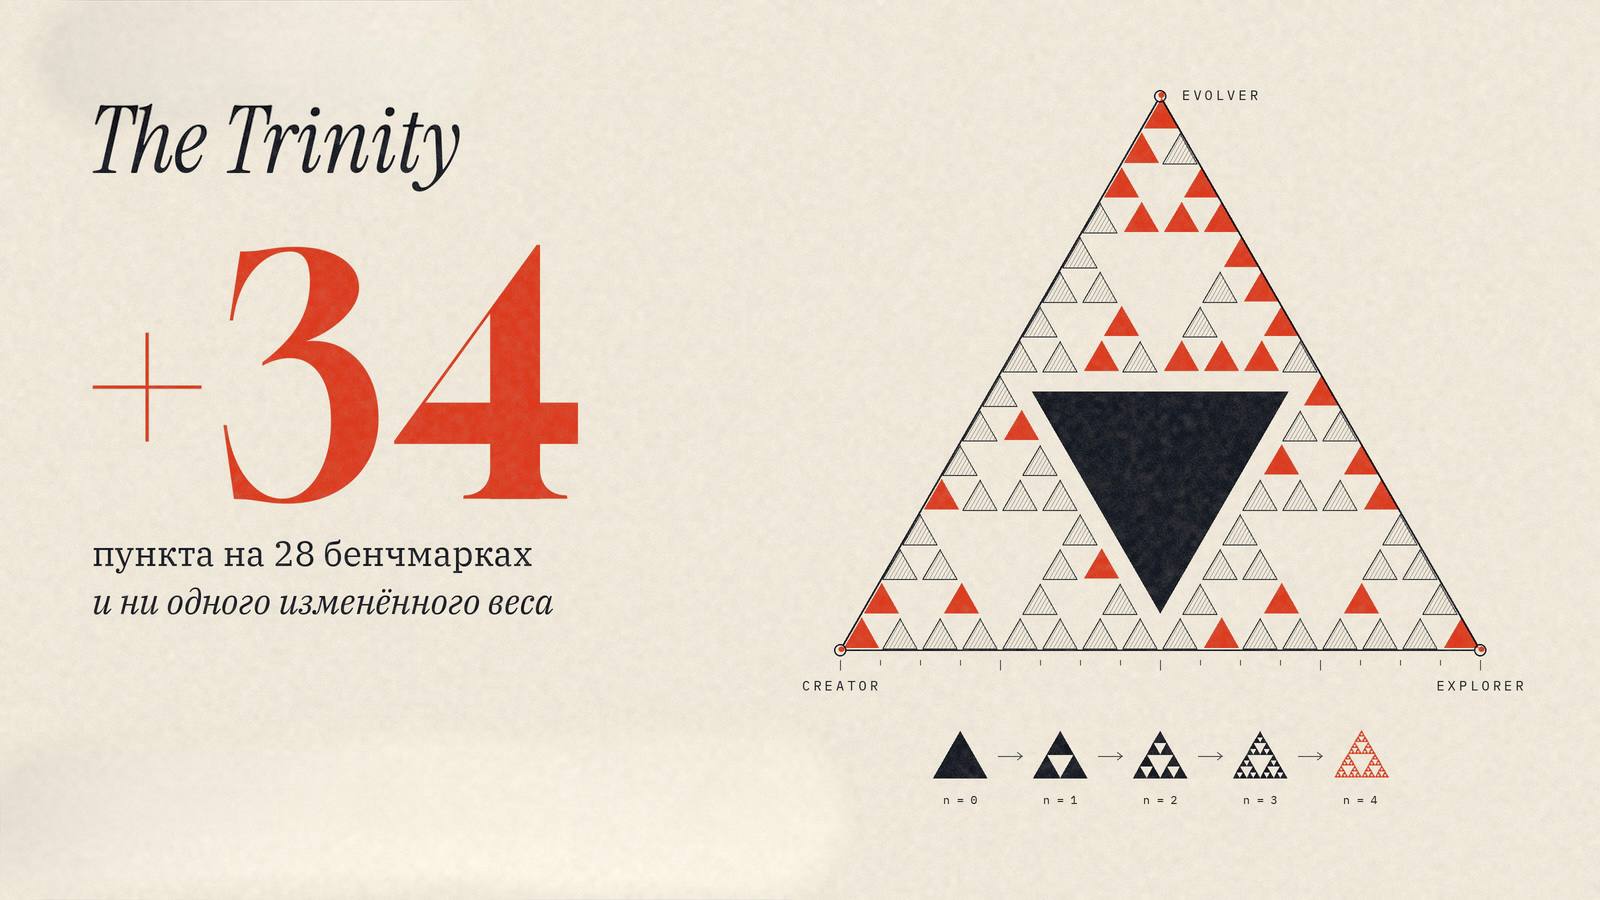 I ricercatori hanno presentato un metodo di auto-miglioramento ricorsivo per gli agenti The Trinity
10 novembre 2026
 Google DeepMind ha presentato AlphaProof Code per la verifica del software
10 novembre 2026
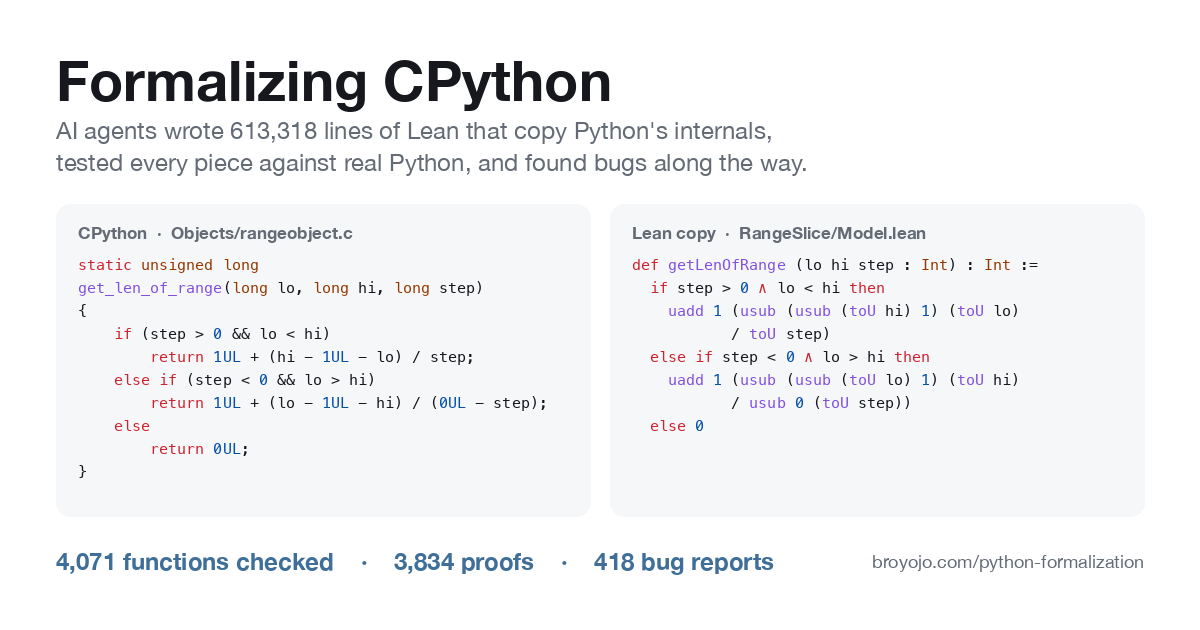 Degli agenti AI hanno riscritto il codice di CPython in Lean per trovare bug
10 novembre 2026