mozgi
Runway 發布了用於機器人控制的開源模型 Praxis-1
2026年11月14日
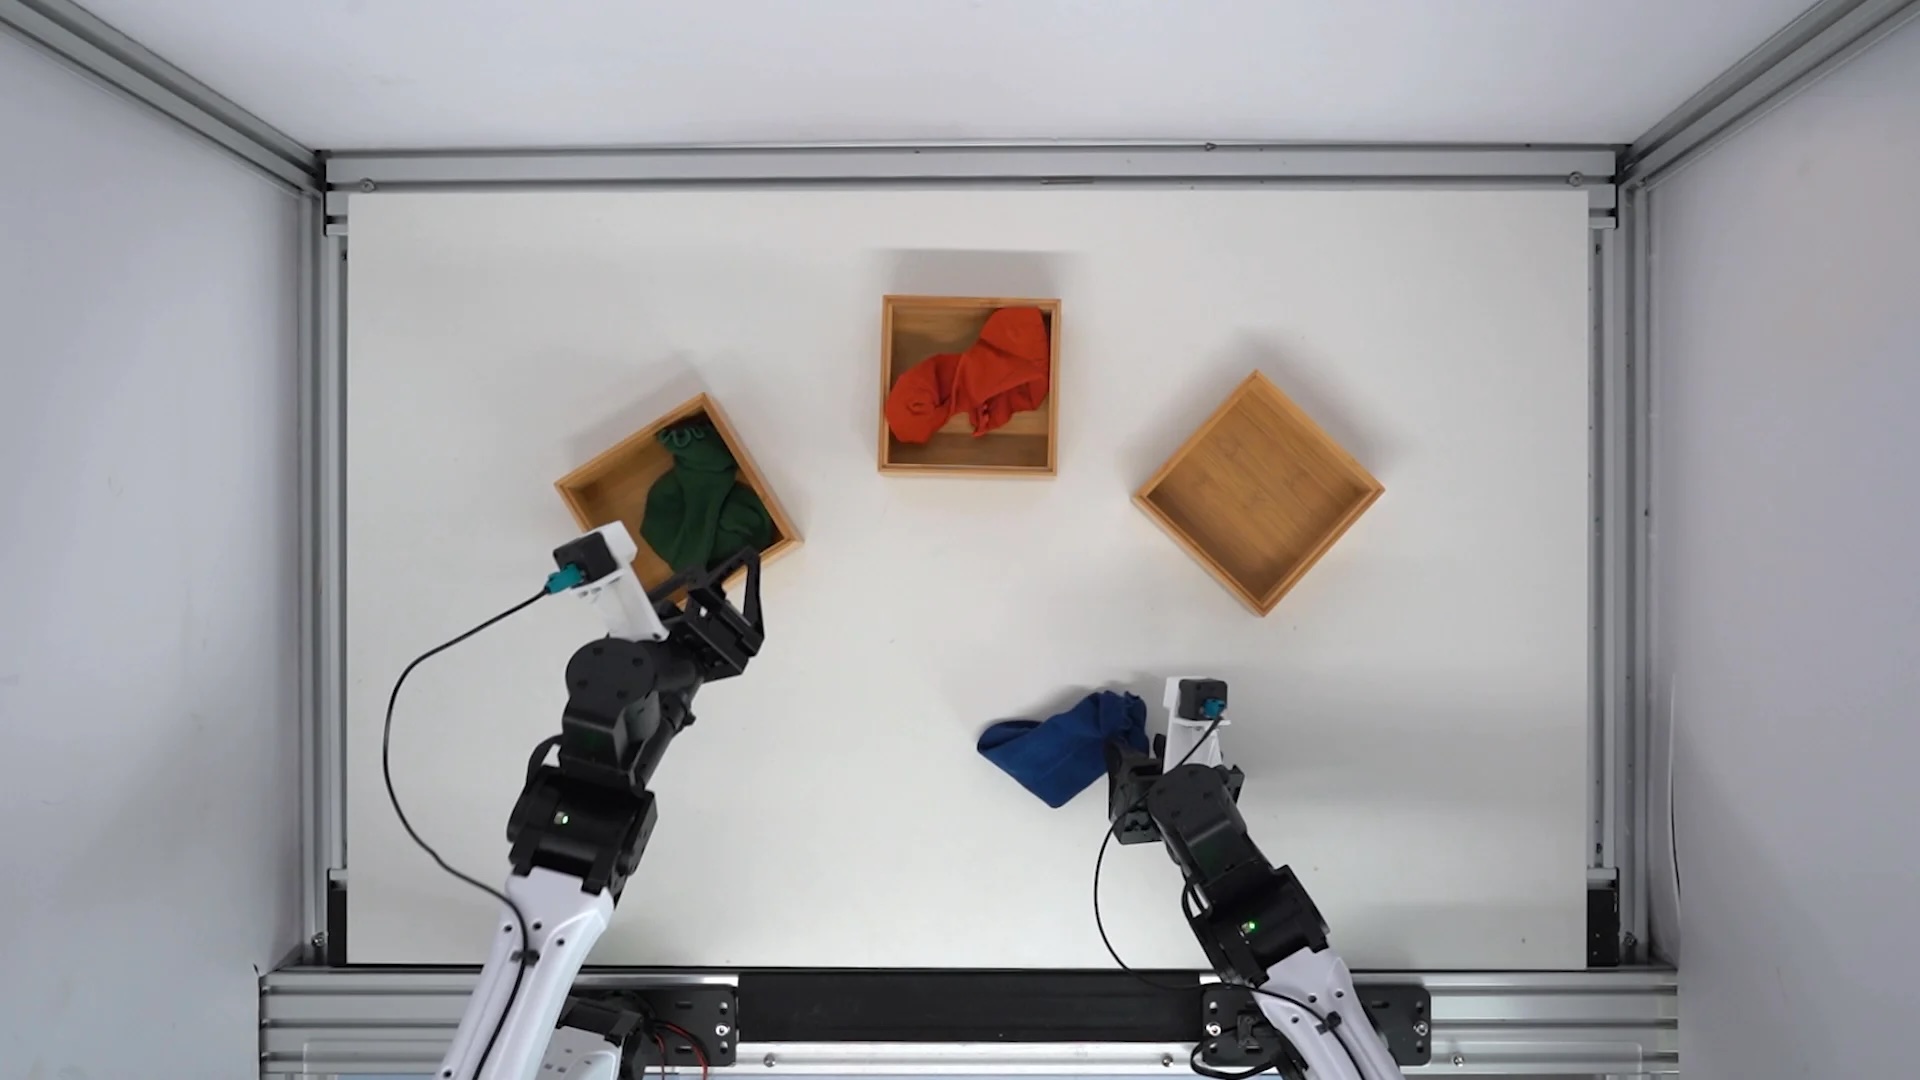
公司 Runway 推出了 Praxis-1,這是一款專為控制機器人系統而設計的專業模型。開發人員已在 Apache 2.0 授權下發布了該專案的權重與原始碼,使廣大研究人員與工程師皆能使用此技術。
Praxis-1 的核心在於利用從影片數據訓練中獲得的知識,將這些技能轉化為機器人的物理動作。該模型已展現出優異的成果,在由 Nvidia 專家開發的 RoboLab-120 基準測試中,於 World Action Model 類別中名列前茅。
儘管在解讀視覺資訊以進行操作方面取得了成功,但目前版本的模型仍有功能限制。具體而言,Praxis-1 尚無法自主規劃需要多階段邏輯推理的複雜動作序列。開發人員將此次發布定位為將影片 AI 整合至機器人領域的重要里程碑。
對於從業人員而言,這意味著出現了一種開源工具,能夠利用累積的視覺數據來訓練代理程式與物理世界互動。程式碼的開放性使其能夠整合至自有的機器人平台中,以便進行動作自動化實驗,而無需從零開始建立專有解決方案。